2025年6月20日
- 日本東北大學的 MoonBot 探測車由於採用模組化設計,可以組合成專門的單元。
- LUNA設施為機器人和太空月球任務的準備提供了獨特的環境。
- 德國航太中心多年來一直與日本研究機構合作。
- 重點:太空、月球、機器人、探索、人工智慧
執行太空任務的機器人:它們能夠測量、建造和分析——它們也為月球探索提供重要支援。這些機器人能否適應月球上的嚴酷環境?這可以在LUNA展場進行測試。 LUNA是德國航空航天中心(DLR)和歐洲太空總署(ESA)在科隆的聯合研究設施。近日,來自日本東北大學的探測車在LUNA月球塵埃中行駛。這些搭載人工智慧(AI)的機器人練習了撿拾岩石、獨立導航以及組裝成更大的機器人單元。
MoonBots 是一個模組化、可自重構的機器人系統,能夠自主調整其結構和行為以適應月球表面的各種條件。 MoonBots 運用基於人工智慧的學習和協作控制策略,可以改變其運動模式。它們還可以與多個機器人組成單元,合作完成諸如運輸建築構件或在崎嶇地形中導航等任務。在 LUNA 展廳,MoonBots 在模擬月球極地環境中進行了測試。在一種特殊配置的「龍」機器人中,該機器人結合了兩個機械手臂和兩對輪子。 「龍」機器人在可變形的 LUNA 月球塵埃中展現了其敏捷性,成功穿越了類似隕石坑的凹陷,接近了奇特的岩石,並爬上了陡坡。
「LUNA模擬設施為我們評估MoonBot機器人系統的性能提供了絕佳的機會。整個大廳裡擺滿了高品質的月球土壤模擬器——這在世界範圍內實屬罕見——它使我們能夠收集到關於月球土壤與月球車車輪之間牽引力學的寶貴數據。吉田和也教授說。
東北大學太空機器人實驗室 (SRL) 的吉田和也教授正在領導日本內閣登月計畫研發目標 3 下的「用於月球探索和人類前哨建設的自我進化人工智慧機器人系統」計畫。 MoonBot 的開發專案團隊由來自大阪工業大學、京都大學、東京理科大學、日本國家先進工業科學技術研究所 (AIST) 和東北大學的研究人員組成。
700平方公尺的月球表面
LUNA展廳的特色之一是700平方公尺的模擬月球表面。它充滿了“陸地月球塵埃”,與真實的月壤看似相似。這些細小、邊緣鋒利的月壤可能會黏附在技術設備上,造成問題。展廳內的石頭和岩石均以月球地質為原型,還有一個太陽模擬器可以重現月球的光照條件。
降低三公尺的區域也可用於測試鑽井技術。未來,傾斜平面上的實驗可以在可調節的坡道上進行。 「重力卸載系統」很快就會模擬月球重力。為此,將在天花板上安裝滑車和纜繩系統,使太空人或探測車能夠以自身六分之一的重量移動,就像在月球上一樣。 FLEXhab,一個用於太空人任務的居住區,自今年四月起投入使用。 EDEN LUNA 研究溫室未來將作為另一個外部模組連接。 LUNA,即“地球上的月球”,於2024年9月25日正式開放。北萊茵-威斯特法倫州將為德國太空中心和歐空局的聯合計畫提供2500萬歐元的資助。 LUNA可供國內外研究機構、航太局、大學、工業企業和新創公司使用。
德國宇航中心太空項目主管安克·佩格爾斯-克普博士表示:「LUNA 是為未來宇航和機器人月球任務做準備的開創性設施。其設備及其與研究環境的集成,使其能夠模擬各種月球活動。LUNA 為我們在中歐地區提供了獨一無二的設施,企業和機構可以在其技術部署到月球任務之前對其進行測試。
LUNA設施與位於奧伯普法芬霍芬的德國太空營運中心(GSOC)的資料網路相連,該中心還包括德國太空總署微重力使用者支援中心(MUSC)和歐洲太空人中心(EAC)。未來阿爾忒彌斯(Artemis)月球任務的歐洲控制中心-人類探索控制中心(HECC)-也正在GSOC建設中。
與日本的長期合作傳統
三十多年來,日本一直是德國太空中心(DLR)最重要的非歐洲合作夥伴國家之一。 DLR與日本在約300個合作項目中合作,其中約160個項目涉及太空領域。與宇宙航空研究開發機構(JAXA)的戰略夥伴關係是其活動的核心組成部分。 2018年10月,德法小行星登陸器MASCOT為日本隼鳥二號(Hayabusa2)小行星任務中「龍宮」(Ryugu)小行星土壤成分研究做出了重要貢獻。這種密切合作將延續到火星-月球探測任務MMX和小行星探測器DESTINY+等項目。此外,DLR也與日本產業技術綜合研究所(AIST)、東京理科大學、鐵道綜合技術研究所以及其他約50家日本研究機構和企業合作。
東北大學太空機器人實驗室 (SRL) 與德國太空中心 (DLR) 的聯合研究活動始於 20 世紀 90 年代,尤其是在太空機器人領域。 2013 年,東北大學與德國太空中心簽署了合作協議,旨在加強雙方的整體合作。最近在月球探測衛星 (LUNA) 上進行的 MoonBot 計畫正是這項長期且富有成果的合作的延伸。
火星衛星(仍然)是個謎——MMX 任務旨在解開它們
國際科學家團隊計畫利用日本的「火星衛星探索」(MMX)任務,對火星的兩顆衛星-火衛一和火衛二進行探索。由日本宇宙航空研究開發機構(JAXA)營運的MMX探測器將從軌道上對這兩顆火星衛星進行詳細研究,並首次從火衛一採集物質樣本。由德國航空航天中心(DLR)和法國國家太空研究中心(CNES)聯合研發的IDEFIX火星車將提前登陸火衛一表面。 MMX和IDEFIX計畫明年搭載日本H3火箭啟程。
德國太空中心的八個研究所正在為IDEFIX火星探測車計畫做出貢獻。機器人與機電一體化研究所是計畫的總負責人。該研究所的另外兩輛火星探測車——Scout和LRU(輕型探測車單元)——在MoonBot活動期間進行了展示。 Scout和LRU可以與由不同機器人系統組成的連網團隊協同工作,探索陌生的地形。
[照片]
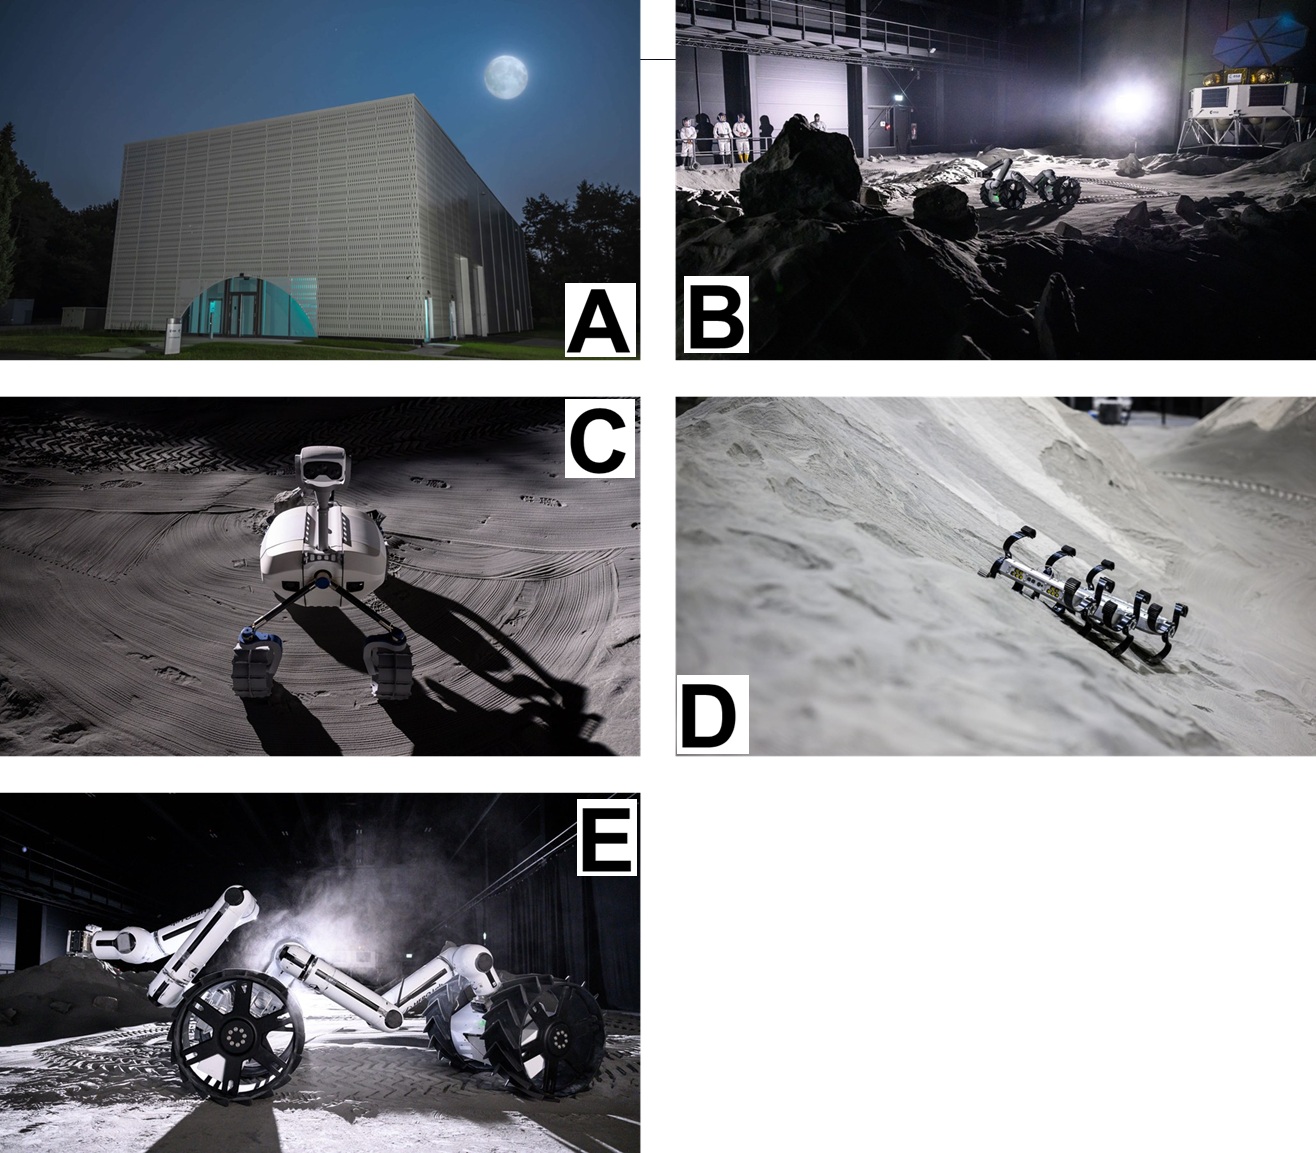
(A) 目標在望:月光下的LUNA設施
LUNA模擬設施是德國太空總署和歐空局的合作項目,於2024年9月25日在北萊茵-威斯特法倫州科隆啟用。
(B) MoonBot 在UNA展廳
MoonBot 是一個模組化、可自行重構的機器人系統,能夠根據月球表面的變化自主調整其結構和行為。在 LUNA 展廳,來自日本東北大學的 MoonBot 在模擬的月球極地環境中接受了測試。
(C) LUNA展廳中的LRU
輕型探測車單元(LRU)是一款用於探索未知、無法通行且難以進入的地形的移動機器人原型。其半自主性研究旨在為未來的行星探索任務和地面災難救援行動做好準備。 LRU融合了德國太空總署奧伯普法芬霍芬機器人與機電一體化研究所開發的多種尖端技術。
(D) 在LUNA展廳進行偵察
憑藉其堅固耐用的特性,德國太空中心「偵察兵號」火星車能夠應付這種極具挑戰性的地形。 「偵察兵號配備了一個新穎的柔性輻條輪和可變形的背部元件,能夠克服其他火星車無法克服的障礙物。該機器人甚至可以倒置行駛,並能承受兩公尺以上高度的墜落。這使得它成為火星和月球探測的理想選擇。在地球上,這套堅固的系統可以用於救援行動或農業機器人。
(E) 模組化 MoonBot 機器人的 Dragon 配置
MoonBot 的 Dragon 配置包含兩對輪子和兩個機械手臂。這款來自日本東北大學的機器人在科隆的 LUNA 大廳進行了測試。